نظرية اللولب
المحتويات
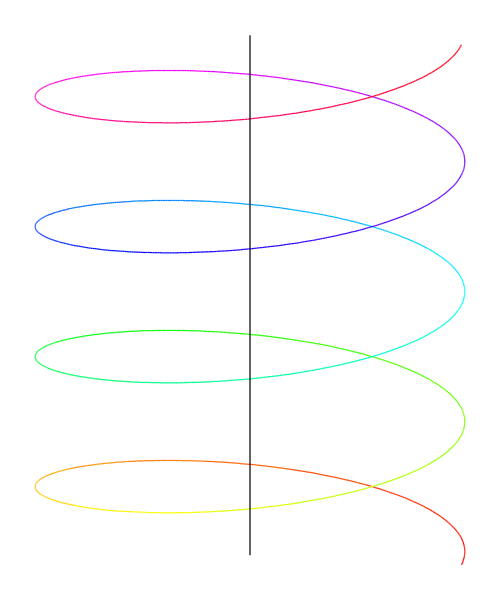
تعريفًا بالموضوع، نظرية اللولب (بالإنجليزية: Screw theory) هي إطار رياضي وهندسي يستعمل لتمثيل وتحليل الحركة والقوى في الأجسام الصلبة في الفضاء ثلاثي الأبعاد. وتعتمد النظرية على تمثيل كميات مثل السرعة الزاوية والسرعة الخطية، أو القوة وعزم القوة، في صورة زوج من المتجهات يمكن التعامل معه كوحدة رياضية واحدة. وفيما يلي تفاصيل أوسع عن ذلك.
علاوةً على ذلك، تستند نظرية اللولب إلى هندسة الخطوط في الفضاء، إذ يمكن وصف الحركة العامة لجسم صلب بأنها دوران حول محور مصحوب بانتقال موازٍ لذلك المحور. وتوفر النظرية تمثيلًا موحدًا للحركة والقوى، ولذلك تستعمل في الحركيات والاستاتيكا وديناميكا الأجسام الصلبة، وكذلك في الروبوتات وتصميم الآليات.
التطبيقات
كذلك، وتكمن أهميتها في أنها توفر تمثيلًا هندسيًا موحدًا للحركة والقوة، بدل التعامل مع الدوران والانتقال أو القوة والعزم باعتبارها كميات منفصلة تمامًا.
- تستعمل نظرية اللولب في عدد من المجالات الهندسية والعلمية، من بينها:
- ميكانيكا الروبوتات وتحليل الأذرع الروبوتية.
- تحليل الحركيات والاستاتيكا للأجسام الصلبة.
- تصميم الآليات والمناورات الميكانيكية.
- تحليل الآليات المتوازية.
- دراسة القيود ودرجات الحرية في الأنظمة الميكانيكية.
- التصميم الميكانيكي.
- الهندسة الحاسوبية.
- ديناميكا الأنظمة متعددة الأجسام.
نظرية اللولب والروبوتات
وفي السياق ذاته، كما تستعمل نظرية اللولب في تصميم وتحليل الآليات المتوازية، وفي تحديد أنماط الحركة والقيود المناسبة للآلية قبل تصنيعها.
وفي السياق ذاته، تعد نظرية اللولب من الأدوات المهمة في ميكانيكا الروبوتات، خصوصًا عند تحليل حركة الأذرع الروبوتية والآليات ذات الحركات المكانية. ويمكن تمثيل حركة كل مفصل بالتواء، ثم استخدام هذه الالتواءات لتحليل حركة طرف الروبوت.
كذلك، وتستعمل النظرية في دراسة مصفوفة يعقوبي للروبوت، وتحليل السرعات، وتحديد التكوينات الخاصة التي قد يفقد فيها الروبوت بعض درجات الحرية. وقد أظهرت الدراسات أن تمثيل الأعمدة في صيغ يعقوبي باستخدام إحداثيات اللولب يوفر تفسيرًا هندسيًا للحالات الخاصة في الأذرع الروبوتية.
المفاهيم الأساسية
في هذا الإطار، يرتبط مفهوم اللولب بالحركة الحلزونية؛ فعندما يدور جسم صلب حول محور ويتحرك في الوقت نفسه في اتجاه موازٍ لذلك المحور، يمكن وصف الحركة بأنها حركة لولبية. ويُسمى الخط الذي يحدث حوله الدوران ويترافق معه الانتقال محور اللولب.
إضافةً إلى ذلك، يمكن وصف الحركة اللولبية باستخدام عدة كميات، من أهمها اتجاه محور اللولب، ومقدار الحركة، وخطوة اللولب التي تربط بين مقدار الدوران ومقدار الانتقال على طول المحور. وتمثل الحركة الدورانية الخالصة حالة خاصة تكون فيها خطوة اللولب صفرًا، بينما تمثل الحركة الانتقالية الخالصة حالة حدية ذات خطوة لولبية لا نهائية.
الالتواء
وفي هذا الصدد، إذا كانت الحركة دورانًا خالصًا حول محور، يكون الجزء الانتقالي المرتبط بالحركة على المحور معدومًا. أما إذا كانت الحركة انتقالًا خالصًا دون دوران، فتكون السرعة الزاوية صفرًا، ويصبح الالتواء ممثلًا لحركة انتقالية فقط.
كذلك، حيث تمثل متجه موضع النقطة المرجعية بالنسبة إلى الإطار المستعمل.
ومن جهة أخرى، الالتواء (بالإنجليزية: Twist) هو تمثيل لسرعة حركة جسم صلب باستخدام نظرية اللولب. ويجمع الالتواء بين السرعة الزاوية للجسم والسرعة الخطية المرتبطة بها، بحيث يمثل الحركة اللحظية للجسم في الفضاء.
في هذا الإطار، ويصف الالتواء المجال اللحظي للسرعات في الجسم الصلب. وتتحرك النقاط المختلفة في الجسم بسرعات خطية مختلفة وفق بعدها عن محور الدوران، في حين تشترك في السرعة الزاوية نفسها.
من جهة ثانية، إذا رمز إلى متجه السرعة الزاوية بالرمز وإلى سرعة نقطة مرجعية بالرمز ، فيمكن تمثيل الالتواء، وفق اختيار النقطة المرجعية، بزوج من المتجهات من الشكل:
المفاصل الانزلاقية
في هذا الإطار، في المفصل الانزلاقي تكون الحركة انتقالية على طول اتجاه محدد دون دوران. ويكون متجه السرعة الزاوية في الالتواء مساويًا للصفر، بينما يحدد المتجه الآخر اتجاه الحركة الخطية.
الأهمية الهندسية
علاوةً على ذلك، وبذلك توفر النظرية لغة هندسية واحدة يمكن استخدامها لدراسة الحركة والقوة والقيود في الأنظمة الميكانيكية ثلاثية الأبعاد، وهو ما جعلها أداة مهمة في تحليل الروبوتات والآليات الحديثة.
ومن جهة أخرى، تكمن أهمية نظرية اللولب في قدرتها على تقديم وصف موحد للكميات الميكانيكية التي تتكون من جزأين مترابطين. فالالتواء يجمع بين السرعة الزاوية والسرعة الخطية في وصف الحركة، بينما تجمع القوة المزدوجة بين القوة والعزم في وصف التأثير الميكانيكي.
اللوالب المتبادلة
وفي هذا الصدد، في الميكانيكا، يمكن تفسير هذه العلاقة من خلال الشغل الافتراضي. فإذا لم تؤد قوة أو مجموعة قوى شغلًا افتراضيًا على حركة معينة، فإن نظام القوى يكون متبادلًا مع نظام الحركة المقابل.
ومن ناحية أخرى، تظهر اللوالب المتبادلة (بالإنجليزية: Reciprocal screws) عند دراسة العلاقة بين الحركة والقوى والقيود الميكانيكية. ويقال إن لولبين متبادلان عندما يكون حاصل الضرب المتبادل بينهما مساويًا للصفر وفق تعريف الجداء المناسب في نظرية اللولب.
من جانب آخر، وتستعمل هذه الخاصية في تحليل القيود الميكانيكية، وفي تحديد الحركات المسموح بها أو الممنوعة في الآليات والروبوتات.
الجبر اللولبي
- إذا كان:
- و:
- فإن حاصل الضرب القياسي اللولبي يمكن تمثيله بالصيغة:
- كما يمكن تعريف حاصل الضرب الاتجاهي للولبين على صورة:
في هذا الإطار، يمكن إجراء عمليات جبرية على اللوالب بصورة مشابهة للعمليات على المتجهات، وهو ما يجعل النظرية مناسبة للحسابات الميكانيكية والهندسية.
من جانب آخر، وتسمح هذه العمليات بإجراء حسابات هندسية مباشرة على كميات تمثل خطوط الحركة أو خطوط تأثير القوى.
خطوة اللولب
وفي السياق ذاته، عندما تكون الخطوة مساوية للصفر، تكون الحركة دورانًا خالصًا حول محور. وعندما تكون المركبة الدورانية معدومة، تصبح الحركة انتقالية خالصة. وبين هاتين الحالتين توجد حركات لولبية تجمع بين الدوران والانتقال.
في هذا الإطار، تُعد خطوة اللولب من الخصائص الأساسية في نظرية اللولب، وهي كمية تربط بين المركبة الدورانية والمركبة الانتقالية للحركة أو بين القوة والعزم في تمثيل القوة المزدوجة.
وفي السياق ذاته، في الحركة اللولبية، تحدد الخطوة مقدار الانتقال الموازي لمحور اللولب مقابل مقدار الدوران حول المحور. ولذلك فإنها تحدد طبيعة الحركة بين الدوران والانتقال.
التاريخ
إضافةً إلى ذلك، وفي القرن العشرين تطورت نظرية اللولب من خلال استخدام الإحداثيات البلوقرية والأعداد الثنائية والكواتيرنيونات الثنائية، ثم ارتبطت في الصياغات الحديثة بجبر لي ونظرية الحركات المكانية. وأسهم هذا التطور في إعادة توظيف النظرية في هندسة الروبوتات وتصميم الآليات.
وعلى صعيد آخر، في القرن التاسع عشر تطورت النظرية من خلال أعمال عدد من الرياضيين والميكانيكيين، ومن بينهم جوليوس بلوكر الذي استعمل تمثيلات مرتبطة بخطوط الفضاء، ثم روبرت ستاول بول الذي وضع إطارًا رياضيًا متكاملًا لنظرية اللولب وتطبيقاتها في حركيات واستاتيكا الآليات.
وفي هذا الصدد، تعود جذور مفهوم الحركة اللولبية إلى الدراسات المبكرة للحركة العامة للأجسام الصلبة. وفي سنة 1763 نشر جوليو موزي دراسة تناولت محور الحركة اللولبية ووصفت الحركة العامة لجسم صلب باستخدام محور يجمع بين الدوران والانتقال. وقد أعيد اكتشاف هذه النتيجة وتطويرها لاحقًا في أعمال مرتبطة بـميشيل شال، وأصبحت تعرف باسم مبرهنة شال.
علاوةً على ذلك، نشر بول كتابه The Theory of Screws عام 1876، ثم نشر كتابه الأشمل A Treatise on the Theory of Screws عام 1900، وأصبح عمله أساسًا مهمًا في التطور الحديث للنظرية.
اللولب
من جانب آخر، وتستعمل هذه الصياغة لتمثيل كميات مرتبطة بالحركة والقوة. فمثلًا، يمكن جمع متجه السرعة الزاوية مع متجه السرعة الخطية في تمثيل واحد للحركة، كما يمكن جمع القوة مع عزمها في تمثيل واحد لنظام القوى.
كذلك، يمثل اللولب رياضيًا بزوج مرتب من متجهين ثلاثيي الأبعاد. ويمكن كتابة اللولب بصورة عامة على النحو التالي:
وفي السياق ذاته، حيث يمثل كل من و متجهًا ثلاثي الأبعاد. ويؤدي جمع الأزواج وطرحها إلى عمليات مشابهة لجمع المتجهات وطرحها، مما يسمح بتمثيل بعض الكميات الميكانيكية ذات الستة مركبات بطريقة موحدة.
المفاصل الدورانية
ومن ناحية أخرى، في المفصل الدوراني تكون الحركة المسموح بها دورانًا حول محور ثابت. ويمكن تمثيل الحركة اللحظية للمفصل بالتواء يحدد اتجاه محور الدوران وموقعه.
نظرية اللولب ومجموعات لي
ومن جهة أخرى، ترتبط الصياغات الحديثة لنظرية اللولب ارتباطًا وثيقًا بـجبر لي ومجموعة الحركات الإقليدية الخاصة . وتمثل الحركة الموضعية لجسم صلب بتحويل متجانس، بينما يمثل الالتواء عنصرًا من جبر لي الموافق للمجموعة.
وعلى صعيد آخر، يسمح هذا الربط باستخدام الدالة الأسية للمصفوفة لحساب الحركة الناتجة عن التواء ثابت. وتستعمل هذه الصياغة بصورة واسعة في الحركيات المكانية والروبوتات الحديثة.
ومن جهة أخرى، كما ترتبط نظرية اللولب بالكمّيات الثنائية، ومنها الكواتيرنيونات الثنائية، التي يمكن استخدامها لتمثيل وتحليل التحويلات والحركات المكانية.
القوة المزدوجة
من جهة ثانية، وعند وجود مجموعة من القوى المؤثرة عند مواضع مختلفة ، يمكن جمع القوى المزدوجة للحصول على القوة المحصلة والعزم المحصل للنظام:
ومن جهة أخرى، إذا أثرت قوة عند نقطة موضعها ، فإن القوة المزدوجة يمكن تمثيلها على الصورة:
حيث يمثل المتجه الثاني عزم القوة بالنسبة إلى نقطة الأصل.
من جهة ثانية، القوة المزدوجة (بالإنجليزية: Wrench) هي تمثيل لنتيجة مجموعة من القوى وعزومها المؤثرة في جسم صلب باستخدام زوج من المتجهات. وتمثل عادةً القوة المحصلة ومتجه العزم بالنسبة إلى نقطة مرجعية.
وعلى صعيد آخر، إذا تساوت قوتان وتعاكستا في الاتجاه وطبقتا عند نقطتين مختلفتين، فإن القوة المحصلة تساوي صفرًا، بينما يبقى عزم محصل. وتمثل هذه الحالة زوجًا من القوى يمكن التعبير عنه بقوة مزدوجة ذات مركبة قوة تساوي صفرًا ومركبة عزم غير صفرية.
من جانب آخر، وتتيح هذه الصياغة التعامل مع القوة والعزم باعتبارهما عنصرًا ميكانيكيًا واحدًا في تحليل الأجسام الصلبة.
نظرية اللولب وديناميكا الأجسام الصلبة
من جانب آخر، وقد استُخدمت هذه الطريقة كذلك في تحليل الأنظمة الميكانيكية متعددة الأجسام، حيث تتصل عدة أجسام صلبة بالمفاصل. وتساعد الصياغة اللولبية في توحيد تمثيل الحركة والقوى والقيود في هذه الأنظمة.
من جهة ثانية، يمكن استخدام المتجهات اللولبية لوصف الحركة والقوى المؤثرة في جسم صلب ضمن إطار رياضي واحد. ويتيح ذلك صياغة معادلات الحركيات والديناميكا باستخدام متغيرات تمثل السرعات والقوى بصورة هندسية مباشرة.
📝 هل في هذه المقالة خطأ؟
إذا وجدت معلومة تحتاج تصحيحاً أو إضافة، أو أردت حذف المقالة، أرسل لنا طلباً وسنراجعه.
ما رأيك في هذه المقالة؟