روبوت تعاوني
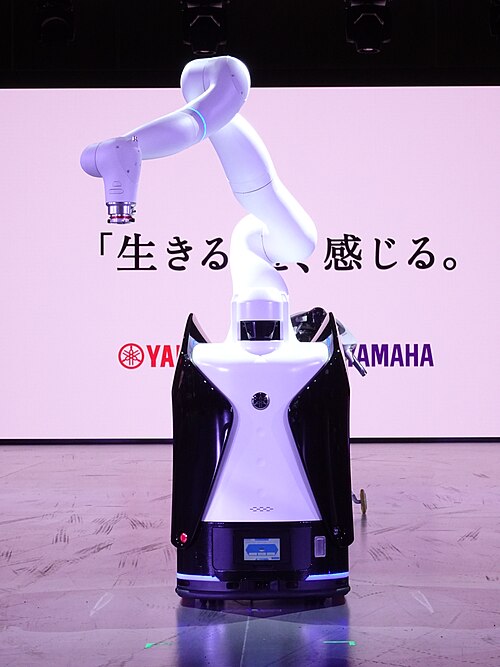
على سبيل التعريف، الروبوت التعاوني، أو الروبوت المساعد، والمعروف كذلك بالروبوت المرافق، هو روبوت مصمم للتفاعل المباشر بين الإنسان والروبوت ضمن مساحة مشتركة، أو حيث يكون البشر والروبوتات على مقربة من بعضهم البعض. وتختلف تطبيقات الروبوتات التعاونية عن تطبيقات الروبوتات الصناعية التقليدية التي تُعزل فيها الروبوتات عن الاتصال البشري أو يحمي فيها البشر سترات تقنية روبوتية. وقد تعتمد سلامة الروبوتات التعاونية على مواد بناء خفيفة الوزن، وحواف مستديرة، وحدود متأصلة في السرعة والقوة، أو على أجهزة استشعار وبرمجيات تضمن سلوكًا آمنًا. وفيما يلي تفاصيل أوسع عن ذلك.
الاستخدامات
ومن ناحية أخرى، التعايش: يعمل الإنسان والروبوت جنباً إلى جنب دون سياج، ولكن دون مساحة عمل مشتركة .
من جهة ثانية، يحدد الاتحاد الدولي للروبوتات أربعة مستويات من التعاون بين الروبوتات الصناعية والعمال البشريين.
ومن ناحية أخرى، التعاون المتسلسل: ينشط الإنسان والروبوت في مساحة عمل مشتركة، لكن حركاتهم متسلسلة؛ فهم لا يعملون على جزء في نفس الوقت.
وعلى صعيد آخر، التعاون التفاعلي: يستجيب الروبوت في الوقت الفعلي لحركة العامل البشري.
وفي السياق ذاته، يُقرّ الاتحاد الدولي للروبوتات (IFR)، وهو اتحاد صناعي عالمي يضمّ مصنّعي الروبوتات والجمعيات الوطنية للروبوتات، بمجموعتين رئيسيتين من الروبوتات: الروبوتات الصناعية المستعملة في الأتمتة، وروبوتات الخدمة للاستخدام المنزلي والمهني. ويمكن اعتبار روبوتات الخدمة روبوتات تعاونية، إذ صُممت للعمل جنبًا إلى جنب مع البشر. وقد جرت العادة أن تعمل الروبوتات الصناعية بمعزل عن البشر خلف أسوار أو حواجز وقائية أخرى، إلا أن الروبوتات التعاونية تُزيل هذا الفصل.
وفي هذا الصدد، التعاون: يعمل الروبوت والإنسان على نفس الجزء في نفس الوقت، وكلاهما في حالة حركة.
من جانب آخر، بما أن الروبوتات التعاونية تعمل بأمان وكفاءة في بيئة مشتركة مع البشر، فإن تنوع استخداماتها يسمح لها بدعم مجموعة واسعة من المهام في بيئات مختلفة، كما توسعت تطبيقاتها بسرعة في كل من القطاعين العام والصناعي. يمكن أن يكون للروبوتات التعاونية استخدامات عديدة، بدءًا من روبوتات المعلومات في الأماكن العامة (مثال على روبوتات الخدمة)، وروبوتات الخدمات اللوجستية التي تنقل المواد داخل المباني، وصولًا إلى الروبوتات الصناعية التي تساعد في أتمتة المهام غير المريحة مثل مساعدة الأشخاص في نقل الأجزاء الثقيلة، أو تغذية الآلات أو عمليات التجميع.
وفي هذا السياق، في أغلب التطبيقات الصناعية للروبوتات التعاونية اليوم، يتشارك الروبوت التعاوني والعامل البشري نفس المساحة ولكنهما ينجزان المهام بشكل مستقل أو متسلسل (التعايش أو التعاون المتسلسل). أما التعاون أو التعاون الاستجابي فهو أقل شيوعًا في الوقت الحالي.
للمزيد من القراءة
وفي السياق ذاته، Rosen, Evan (2024). Chapter 6: “Collaborating with Robots and Intelligent Agents” in The Culture of Collaboration (expanded and updated edition). Red Ape Publishing. ISBN 978-0-9774617-9-0 OCLC 1405190585
مركبة موجهة آلياً
المراجع
جاستن (روبوت)
المعايير والإرشادات
من جهة ثانية، نُشر معيار سلامة الروبوتات (ANSI/RIA R15.06) لأول مرة عام 1986، بعد أربع سنوات من التطوير. وجرى تحديثه بإصدارات أحدث عامي 1992 و1999. وفي عام 2011، جرى تحديث ANSI/RIA R15.06 مرة أخرى، وهو الآن المعيار الوطني المعتمد لمعياري السلامة المدمجين ISO 10218-1 وISO 10218-2. وتستند معايير ISO إلى ANSI/RIA R15.06-1999. وقد طوّرت اللجنة الفنية ISO TC299 WG3 وثيقةً مصاحبةً ونُشرت كمواصفة فنية ISO ISO/TS 15066:2016. وتغطي هذه المواصفة الفنية الروبوتات التعاونية - متطلبات الروبوتات والتطبيقات المتكاملة. يتضمن معيار ISO 10218-1 متطلبات الروبوتات - بما في ذلك تلك التي تتمتع بقدرات اختيارية لتمكين التطبيقات التعاونية. تتضمن المواصفة القياسية ISO/TS 15066 متطلبات السلامة لتطبيقات الروبوتات التعاونية وغير التعاونية. من الناحية الفنية، يشمل تطبيق الروبوت التعاوني الروبوت، والمؤثر النهائي (المثبت على ذراع الروبوت أو المناولة لأداء مهام قد تشمل مناولة الأشياء)، وقطعة العمل (في حال مناولة شيء ما).
من جهة ثانية، نُشر معيار السلامة RIA BSR/T15.1، وهو مسودة معيار السلامة لأجهزة المساعدة الذكية، من قبل رابطة الصناعات الروبوتية، وهي مجموعة عمل صناعية في مارس 2002.
إضافةً إلى ذلك، تُعدّ سلامة تطبيقات الروبوتات التعاونية مسألةً جوهرية، إذ لا يوجد مصطلح رسمي يُطلق على هذا النوع من الروبوتات (ضمن معايير الروبوتات). يُعتبر مصطلح الروبوت التعاوني مصطلحًا تسويقيًا، لأنّ مفهوم (التعاوني) يتحدد بحسب التطبيق. مثلًا، قد يُشكّل الروبوت الذي يستعمل أداة قطع أو قطعة عمل حادة خطرًا على البشر. في المقابل، يُرجّح أن يكون الروبوت نفسه الذي يقوم بفرز رقائق الفوم آمنًا. وبناءً على ذلك، يُركّز تقييم المخاطر الذي يُجريه مُكامل الروبوت على التطبيق (الاستخدام) المقصود. يعتمد كلٌّ من الجزء الأول والثاني من معيار ISO 10218 على تقييم المخاطر (بحسب معيار ISO 12100). في أوروبا، يُطبّق توجيه الآلات، إلا أنّ الروبوت بحدّ ذاته يُعتبر آلة جزئية. يُعتبر نظام الروبوت (الروبوت مع أداة النهاية) وتطبيق الروبوت آلات كاملة.
انظر كذلك
التاريخ
كذلك، كان مجالان رئيسيان لبحث بيشكين وكولجيت هما التصنيع والجراحة. في مجال التصنيع، تُوِجت أبحاثهما بتأسيس شركة تُدعى كوبوتكس، استحوذت عليها شركة ستانلي أسيمبلي تكنولوجي. كما طبّقا أبحاثهما في جراحة العظام بعد أن طرح عليهما طالب طب الفكرة.
وفي هذا الصدد، اخترع الروبوتات التعاونية (Cobots) عام 1996 على يد ج. إدوارد كولجيت ومايكل بيشكين، أستاذين في جامعة نورث وسترن. ويصف براءة اختراعهما الأمريكية، التي تحمل عنوان، «الروبوت التعاوني جهازًا وطريقةً للتفاعل المادي المباشر بين الإنسان وذراع آلية متعددة الأغراض يتحكم بها الحاسوب». وقد صاغ برنت جيليسبي، الباحث ما بعد الدكتوراه الذي عمل مع بيشكين وكولجيت، والذي يشغل الآن منصب أستاذ في جامعة ميشيغان، مصطلح الروبوت التعاوني بعد فوزه بجائزة قدرها خمسون دولارًا في مسابقة لتسمية الروبوتات. وجاء هذا الاختراع نتيجةً لمبادرة أطلقتها شركة جنرال موتورز عام 1994 بقيادة براساد أكيلا من مركز جنرال موتورز للروبوتات، ومنحة بحثية من مؤسسة جنرال موتورز عام 1995، بهدف إيجاد طريقة لجعل الروبوتات أو المعدات الشبيهة بالروبوتات آمنة بما يكفي للعمل جنبًا إلى جنب مع البشر. وضع أسامة الخطيب في جامعة ستانفورد الأسس النظرية للروبوتات المرنة القادرة على رصد القوى المؤثرة على بنيتها الحركية، وبالتالي رصد التصادمات أو توجيهها يدويًا من قبل البشر، في منتصف ثمانينيات القرن الماضي، ثم قام جيرد هيرزينجر وفريقه في المركز الألماني لأبحاث الفضاء (DLR) بتطويرها لاحقًا.
علاوةً على ذلك، ضمنّت الروبوتات التعاونية الأولى سلامة الإنسان لعدم احتوائها على مصدر طاقة داخلي. وبدلاً من ذلك، كان العامل البشري هو من يوفر الطاقة. تمثلت وظيفة الروبوت التعاوني في تمكين التحكم الحاسوبي في الحركة، من خلال إعادة توجيه الحمولة أو قيادتها، بشكل تعاوني مع العامل البشري. لاحقًا، أصبحت الروبوتات التعاونية توفر كميات محدودة من الطاقة كذلك. استعملت شركة جنرال موتورز ومجموعة عمل صناعية مصطلح جهاز المساعدة الذكي (IAD) كبديل لمصطلح (الروبوت التعاوني)، الذي اعتُبر مرتبطًا ارتباطًا وثيقًا بشركة Cobotics. في ذلك الوقت، كان الطلب في السوق على أجهزة المساعدة الذكية ومعيار السلامة (T15.1 أجهزة المساعدة الذكية - متطلبات سلامة الأفراد) يهدف إلى تحسين عمليات مناولة المواد الصناعية وتجميع السيارات.
📝 هل في هذه المقالة خطأ؟
إذا وجدت معلومة تحتاج تصحيحاً أو إضافة، أو أردت حذف المقالة، أرسل لنا طلباً وسنراجعه.
ما رأيك في هذه المقالة؟