جاستن (روبوت)
المحتويات
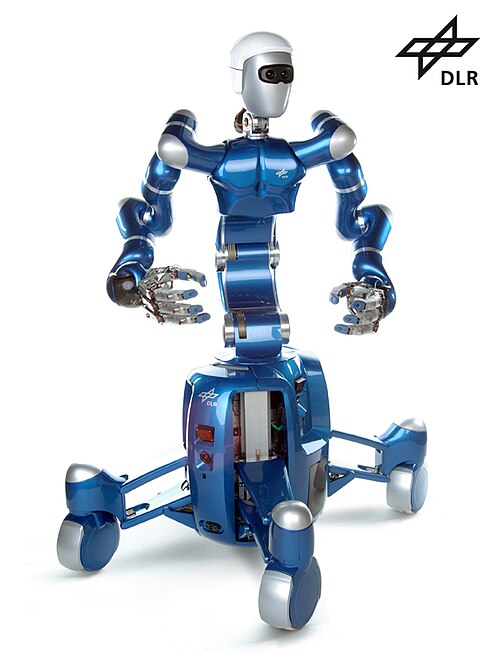
في البداية، جاستن ، المعروف كذلك باسم «رولين جاستن»، هو روبوت بشري آلي قابل للبرمجة مزود بذراعين، طُوّر في المركز الألماني لأبحاث الفضاء (DLR) التابع لمعهد الروبوتات والميكاترونيات في مدينة فيسلينغ بألمانيا. طُرح هذا الروبوت اللاسلكي في سنة 2009، ويمكن التحكم به عن طريق تقنية التواجد عن بُعد، وهي تقنية تسمح للشخص بالشعور وكأنه موجود في مكان آخر غير موقعه الحقيقي. وتعرض الأقسام التالية جوانب أخرى من الموضوع.
وفي هذا السياق، تختلف نسخ «رولين جاستن» بحسب الغرض منها؛ فبعضها لا يحتوي على عجلات. كما طوّر المركز نسخة «أجايل جاستن» (Agile Justin) بوصفها نسخة متقدمة، وفي سنة 2013 طُوّرت نسخة «TORO»، وهي مشابهة له لكنها مزوّدة بأرجل بدلًا من العجلات.
علاوةً على ذلك، صُمم «جاستن» ليُركب على قمر صناعي خاص به، ويعمل على المناورة في مداره وإصلاح الأقمار الصناعية الأخرى. كما يمكن استخدامه على الأرض لأداء مهام بسيطة. وقد خططت وكالة الفضاء الأوروبية (ESA) لإرسال رواد فضاء على متن محطة الفضاء الدولية لتشغيل جاستن عن بُعد بحلول عام 2014.
أجايل جاستن
من جهة ثانية، إلى جانب روبوت أجايل جاستن، عرض مركز الفضاء الألماني (DLR) في عام 2013 روبوت تورو (TORO)، وهو روبوت بشري مُتحكم فيه بعزم الدوران. يُعد تورو نقلة نوعية مقارنةً بروبوتي أجايل جاستن و رولين جاستن. ويكمن الاختلاف الأبرز بين تورو وكلا الروبوتين في تزويده بزوج من الأرجل، مما يجعله أقرب إلى الإنسان منه إلى الروبوت. كما زُوّد تورو برأس جديد، وجذع أنحف، وأذرع خفيفة الوزن، وأيدٍ مُبسّطة. وبالمقارنة مع الروبوتات البشرية الأخرى القادرة على المشي، يتميز تورو بقدمين أصغر حجمًا. وقد صُمم هذا الأمر عمدًا كتحدٍّ من قِبل مركز الفضاء الألماني، حيث سيُمكّن الروبوت من تسلق العوائق بسهولة أكبر. يتمثل الهدف التالي لمركز الفضاء الألماني فيما يخص تورو في تمكينه من القيام بحركات تتسم بـالتنبؤ والسلاسة، مثل فتح باب ثقيل أو صعود السلالم. ويمكن تنفيذ هذه الحركات من خلال عملية ديناميكية، وستكون جزءًا من برامج تورو. بما أن تورو هو روبوت بشري تم عرضه حديثًا، فسوف يستغرق الأمر بضع سنوات قبل أن يتم الانتهاء من هذه الأمور وإتقانها.
معرض الصور
في هذا الإطار، في عام ،2012طوّر مركز الفضاء الألماني (DLR) نسخةً جديدةً ومحسّنةً من روبوت «ولين جاستن» تُدعى «أجايل جاستن». يُعدّ الفرق الأبرز بين «أجايل جاستن» و«رولين جاستن» هو قدرة «أجايل جاستن» على رمي الكرة. أثار «رولين جاستن» ضجةً في عالم التكنولوجيا عندما تمكّن من التقاط الأجسام الطائرة، ولكن كخطوةٍ متقدمة، طوّر مركز الفضاء الألماني «أجايل جاستن» ليتمكّن من رمي الأجسام. بفضل نسب التروس المختلفة، أصبح«أجايل جاستن» الآن أسرع بـ ١٫٥ مرة، ومُجهّزًا ببنية ناقل بيانات جديدة وإلكترونيات عجلات متطورة. «بنية ناقل البيانات» هي نظام ينقل البيانات بين المكونات داخل أجهزة الكمبيوتر أو بينها، بينما إلكترونيات العجلات هي شبكة MIDI (أجهزة تُستعمل للتحكم في الأداء) مُصممة لربط عجلات التعديل (عملية تغيير خاصية أو أكثر من خصائص الإشارة الدورية). يبدو أن «أجايل جاستن» هو الخطوة التالية نحو روبوت بشري يتمتع بتحكم كامل في الجسم، وقادر على تنسيق حركات الذراعين واليدين والجذع والساقين (المنصة المتحركة)، مما يجعل حركة الروبوتات أقرب إلى حركة البشر. وبما أن أجايل جاستن قادر الآن على رمي الأشياء، ورولين جاستن قادر على التقاط الأجسام الطائرة، فيمكنهما اللعب معًا.
إضافةً إلى ذلك، الروبوت البشري الذي يتم التحكم فيه بواسطة عزم الدوران (TORO)
القطر: حوالي 1.7 متر
الوزن:
التكنولوجيا
من جهة ثانية، يتمتع الجزء العلوي من جسم جاستن بـ 43 درجة حرية قابلة للتحكم، وهو عدد العوامل المستقلة التي تحدد تكوين الروبوت. لا يقتصر دوره على التقاط الأشياء من الأرض فحسب، بل يمكنه كذلك الوصول إلى أشياء على ارتفاع مترين على وجه التقريب. كما يحتوي الروبوت على مستشعرات عزم الدوران (جهاز يقيس ميل القوة لتدوير جسم حول محور) في مفاصله، مما يسمح له بتحريك ذراعيه ويديه. إذا ما أُرسل جاستن إلى الفضاء، يُمكن التحكم به من الأرض بواسطة شخص يرتدي هيكلًا خارجيًا، وهو عبارة عن ذراع وقفاز مزودين بتقنية التغذية الراجعة للقوة (إحساس باللمس من خلال القوى أو الاهتزازات أو الحركات). بفضل برنامج جاستن الفريد، يُمكن استخدام أدوات برمجة أساسية مثل ماتلاب أو سيمولينك للتحكم به. وبالمثل، إذا وُضع جاستن في بيئة منزلية، فسيكون بإمكان البشر التحكم به عبر جهاز آيباد.
حوالي 45 كجم
الحمولة:
التصميم
في هذا الإطار، يوجد لدى رولين جاستن بعض الاختلافات؛ ومع ذلك، فإن جاستن مجهز دائمًا بيدين، وكاميرتين عاليتي الدقة، وأجهزة استشعار PMD، ورأس، وجذع.
في هذا الإطار، يتمتع رولين جاستن، المصمم لأداء المهام اليومية على الأرض، بمنصة متحركة تتيح له التنقل بحرية. وبفضل تشغيل النظام له بشكل مستقل، يستطيع جاستن السفر لمسافات طويلة بحرية. تتضمن المنصة المتحركة أربع عجلات زنبركية (عجلات مصنوعة من زنبركات) تُسهّل حركته. هذه العجلات متحركة بشكل مستقل، ما يُلبي احتياجات الجزء العلوي من جسم جاستن أثناء أداء مهامه.
وعلى صعيد آخر، ستُجهز نسخة جاستن المخصصة للفضاء بالرأس والجذع والذراعين فقط، دون عجلات. ونتيجة لذلك، ستُزال العجلات الزنبركية والمنصة المتحركة، وسيُركب جاستن على مركبة فضائية.
إضافةً إلى ذلك، يتمتع جاستن بيدين رباعيتي الأصابع تُتيحان له حداء ركات تُحاكي حركات الإنسان . وقدصُممت ذراعاه ويداه باستخدام خوارزميات برمجية أو إجراءات حسابية مُتدرجة تُمكنه من التفاعل مع البيئة، وتجنب الاصطدام بالذراع أو اليد الأخرى، وأداء المهام. يحتوي رأس الروبوت على كاميرتين عاليتي الدقة تُعطيان إحساسًا بالعمق عند تحريك الذراعين. كما أن الكاميرات مُجهزة كذلك ببرنامج للتعرف على الأشياء.
حوالي 15 كجم
- درجات الحرية:
- 2 × 7 للأذرع
- 5 للجذع
الغاية
وعلى صعيد آخر، كان الهدف الرئيسي من تصميم جاستن هو ابتكار روبوتات فضائية جديدة لا تتميز بخفة وزنها فحسب، بل تمتلك كذلك حواسًا متعددة ويمكن التحكم بها من الأرض. وقد صرّح المركز الألماني لأبحاث الفضاء (DLR) بأنه يسعى إلى تطوير روبوتات تعتمد على «مفاهيم قوية للتحكم عن بُعد وواجهات تفاعل بين الإنسان والآلة». ويأمل المركز في نهاية المطاف أن يصبح جاستن روبوتًا ذاتي التحكم؛ إلا أنه لم يُكشف الكثير عما سيتمكن جاستن من فعله في حال تمتعه بهذه القدرة.
البيانات الفنية
مساحة العمل:
القدرات
وفي هذا الصدد، إضافةً إلى إصلاح الأقمار الصناعية، يتمتع رولين جاستن بالعديد من القدرات الفريدة التي تميزه عن الروبوتات الأخرى. مثلًا، يستطيع جاستن التقاط الأجسام الطائرة بنسبة نجاح تصل إلى 80%. ويعود الفضل في ذلك إلى الكاميرات المثبتة على رأسه، وبرمجيات التتبع، ودقة الإمساك. ذراعا جاستن مصنوعتان من ألياف الكربون، مما يسمح له برفع ما يصل إلى 14 كيلوغرامًا (31 رطلًا) على كل ذراع. كما يستطيع جاستن تحضير الشاي والقهوة وحمل كوب ورقي دون أن يسكب السائل على يديه. ولا يقتصر الأمر على تحضير القهوة فحسب، بل يستطيع جاستن كذلك أداء رقصة من فيلم «خيال رخيص».
السمات
من جهة ثانية، يتمتع جاستن بالعديد من الميزات والخصائص التي تجعله مختلفًا عن الروبوتات الأخرى.
2 × 12 لليدين
- أجهزة الاستشعار:
- 41 × عزم الدوران (جانب الوصلة)
- 43 موضع (جانب المحرك / الوصلة)
- رأس مستشعر 3DMo:
- نظام الكاميرا المجسمة
- مستشعر شريط الليزر
- وحدة القياس بالقصور الذاتي
الاختلافات
وفي هذا السياق، يمكن إجراء بعض التعديلات على روبوت جاستن. وكما ذُكر سابقًا، فإن روبوت جاستن المُصمم للتركيب على قمر صناعي سيكون بدون عجلات، ومجهزًا فقط بالرأس والجذع والذراعين دون منصة متحركة. ومع ذلك، سيحتفظ بنفس إمكانيات البرمجيات التي يتمتع بها روبوت جاستن ذو العجلات، باستثناء الحركة. إضافةً إلى ذلك طوّر مركز الفضاء الألماني (DLR) مؤخرًا نسختين جديدتين من روبوت رولين جاستن: جاستن الرشيق، وروبوت تورو البشري المُتحكم بعزم الدوران.
📝 هل في هذه المقالة خطأ؟
إذا وجدت معلومة تحتاج تصحيحاً أو إضافة، أو أردت حذف المقالة، أرسل لنا طلباً وسنراجعه.
ما رأيك في هذه المقالة؟