الروبوت المتنقل خيبيرا
المحتويات
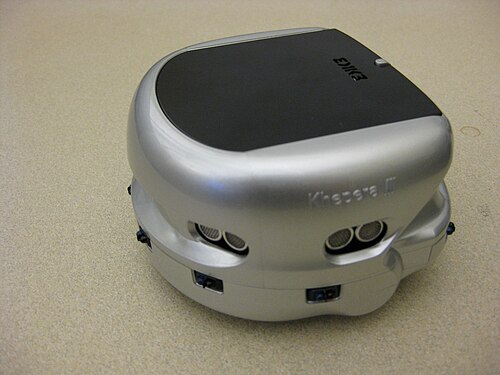
بدايةً، الخيبرا صغيرة (5.5 روبوت متحرك ذو عجلات تفاضلية يبلغ طوله سنتيمترًا طور في مختبر لامي التابع للبروفيسور جان دانيال نيكود في إي بي إف إل (لوزان سويسرا) في منتصف التسعينيات. وقد طور بواسطة إيدو فرانزي وفرانشيسكو موندا وأندريه غينيارد وآخرين. ونتناول فيما يلي مزيدًا من التفاصيل.
علاوةً على ذلك، صغير وسريع ومصمم حول معالج موتورولا 68331 وقد خدم الباحثين لمدة 10 سنوات واستشهد به على نطاق واسع في أكثر من 8000 ورقة علمية
الإصدار 3.0
الوزن: 540 غرام
800 ميجاهرتز معالج آرم كورتيكس أي 8 بتردد
انظر أيضاً
من جانب آخر، إي-باك - نموذج لاحق طوره جزء من الفريق الأصلي الذي طور خيبيرا
روبوت الكوالا - وهو نموذج لاحق طورته نفس الشركة
من جهة ثانية، وي بوت – برنامج يحاكي ويسمح بالتجميع المتقاطع والتحكم عن بعد في روبوت خيبرا والروبوتات الأخرى
فريق كيه - الشركة التي تبيع خيبيرا
النسخة الأصلية
- المصدر:
- القطر: 55مم
- الطول: 30 مم
- الوزن فارغًا: 80 غرامًا
- السرعة: من 0.02 إلى 1.0 آنسة
- الاستقلالية: 45 دقيقة من الحركة
- معالج موتورولا 68331 بسرعة 16 ميجاهرتز
- ذاكرة وصول عشوائي (رام) بسعة 256 كيلوبايت
التسويق التجاري
من جانب آخر، ساهم تسويق روبوت خيبيرا من قِبل فريق كيه في إرساء أحد أوائل روبوتات البحث المعيارية مما عزز إمكانية تكرار التجارب في مختلف المختبرات. وقد حفز نجاح هذه المنصة تطوير روبوتات مشابهة مثل سلسلة كوالا وإي-باك كما أن جهاز محاكاة ويبوتس نشأ في الأصل كجهاز محاكاة لخيبيرا. ويمتد تأثيرها ليشمل أبحاث أسراب الروبوتات والروبوتات الصغيرة الحديثة مما يُظهر إمكانية إجراء أبحاث روبوتية هامة على منصات مستقلة صغيرة الحجم.
خيبرا 2
وفي هذا الصدد، صدرت لعبة خيبرا 2 في عام 1998 واحتفظت بالتصميم الأصلي ولكنها رقيت إلى 25 معالج موتورولا 68331 ميجاهرتز وذاكرة وصول عشوائي 512 كيلوبايت وذاكرة فلاش 512 كيلوبايت وبطاريات نيمه تدوم حتى ساعة واحدة من التشغيل. يضمن التوافق مع الإصدارات السابقة استمرار استخدام أبراج وملحقات خيبرا 1.
الاستخدام التعليمي
وفي هذا السياق، منذ تسعينيات القرن الماضي اعتُمد برنامج خيبرا في المقررات الجامعية المتعلقة بالروبوتات والأنظمة المدمجة ونظرية التحكم والذكاء الاصطناعي موفرًا خبرة عملية في دمج أجهزة الاستشعار وتطوير وحدات التحكم والبرمجة الآنية. وقد استُخدم في مهام المختبرات الجامعية (مثل حل المتاهات وتتبع الخطوط) والمشاريع المتقدمة (مثل كرة القدم الروبوتية وتنسيق الروبوتات المتعددة). كما يتيح توافق خيبرا مع أدوات المحاكاة مثل وي بوت نقلًا سلسًا للبرمجيات من الروبوتات الافتراضية إلى الروبوتات الحقيقية.
التصميم الميكانيكي
وفي هذا السياق، تتميز سيارة خيبرا 1 بهيكل دائري 55 قطرها ملم و30 يبلغ ارتفاعها بضعة ملليمترات وهي مصنوعة من طبقات من البلاستيك والمعدن. تستعمل نظام حركة تفاضلي مع عجلتين تعملان بمحرك تروس تيار مستمر وعجلات دوارة لتحقيق التوازن. توفر مشفرات العجلات قرابة 600 نبضة لكل دورة مما يتيح قياس المسافة بدقة.
ذاكرة وصول عشوائي (رام) بسعة 256 ميجابايت
البطارية: ليثيوم بوليمر 7.4 فولت 3400 مللي أمبير
512 ميجابايت إلى جانب 8 جيجابايت إضافية للبيانات
ذاكرة إي بي روم سعة 512 كيلوبايت
- تشغيل نظام التشغيل ماي كوس آر تي أو إس
- محركان سيرفو يعملان بالتيار المستمر مزودان بمشفرات تزايدية
- 8 مستشعرات للأشعة تحت الحمراء للقرب والإضاءة المحيطة (أس أف أتش900)
- الإصدار 2.0
- معالج موتورولا 68331 بسرعة 25 ميجاهرتز
- ذاكرة وصول عشوائي (رام) سعة 512 كيلوبايت
- ذاكرة فلاش بحجم 512 كيلوبايت
- بطاريات وأجهزة استشعار محسّنة
الروابط الخارجية
الصفحة الرئيسية - شركة K-Team، التي تبيع روبوتات Khepera
أجهزة الاستشعار
كذلك، رتبت ثمانية أجهزة استشعار إرسال واستقبال تعمل بالأشعة تحت الحمراء (سلسلة أس أف أتش 900) حول المحيط (ستة أمامية واثنان خلفيان) وتعمل في الوضع النشط لاستشعار القرب (حتى 10(سم) ووضع سلبي لقياس الإضاءة المحيطة. تتضمن المنصة مدخلات تناظرية لأجهزة استشعار إضافية ومراقبة البطارية.
خيبرا الثالث
كذلك، أطلق مشروع خيبيرا 3 في سنة 2005 وتوسع إلى 120 هيكل بقطر مليمتر واحد لاستيعاب مستشعرات إضافية بما في ذلك تسعة مستشعرات للأشعة تحت الحمراء محيطية ومستشعران للأشعة تحت الحمراء موجهان نحو الأرض وخمسة أجهزة قياس مسافة بالموجات فوق الصوتية (يصل مداها إلى 4 أمتار). وقد قدمت وحدة لينكس مدمجة معيارية (كوريبوت) تعتمد على معالج إنتل إكس سكيل بي إكس أي-255 بسرعة 400 ميجاهرتز. بتردد ميغاهرتز يوفر اتصالاً لاسلكياً (واي فاي) وبلوتوث وبطاريات ليثيوم أيون قابلة للاستبدال أثناء التشغيل ومعالجة متطورة مدمجة لأبحاث سلام والروبوتات الجماعية.
الإضافات
توجد عدة أبراج إضافية لمركبة خيبيرا بما في ذلك:
ماسك
- كاميرا أحادية أو ثنائية الأبعاد سلكية أو لاسلكية
- جهاز إرسال/استقبال لاسلكي بسرعات منخفضة وعالية
- الإدخال/الإخراج
تطبيقات البحث
من جانب آخر، كما مثّلت خيبيرا بيئة اختبار لأنظمة التحكم العصبية. استعمل فيرشوري وآخرون (2003) نموذجًا قشريًا للتوسط في الإدراك والفعل في خيبيرا ونشروا النتائج في مجلة *نيتشر*.
من جانب آخر، في مجال التحكم القائم على السلوك طبّق سوجيهارا وآخرون (2001) بنى عصبية تنافسية تعاونية لتنعيم المسار. وقد مكّنت أبراج خيبيرا المعيارية من إجراء دراسات مبكرة للملاحة القائمة على الرؤية باستخدام مستشعرات سي سي دي.
ومن ناحية أخرى، لعبت خيبيرا دورًا محوريًا في تأسيس مجال الروبوتات التطورية. طوّر فلوريانو وموندادا (1996) وحدات تحكم شبكية عصبية لتجنب العوائق والعودة إلى مواقعها على نماذج حقيقية من خيبيرا. وأثبت ميغلينو وآخرون (1995) نقلًا فعالًا لوحدات التحكم المطورة من المحاكاة إلى الروبوتات الحقيقية. كما قام فلوريانو وموندادا (1998) بتحسين وحدات التحكم العصبية التطورية لتحقيق سلوك مستقل.
ومن جهة أخرى، استعملت أبحاث الروبوتات الجماعية روبوتات خيبيرا متعددة في مهام تعاونية. قارن مارتينولي وآخرون (2004) نماذج التحكم الجماعي بدقة مع التجارب العملية على مهام سحب العصي. حقق من صحة بروتوكولات البحث الجماعي عن الطعام والتواصل على فرق خيبيرا المزودة بوحدات لاسلكية.
المعالج والإلكترونيات
علاوةً على ذلك، المعالج الرئيسي هو وحدة تحكم دقيقة من نوع موتورولا 68331 بحجم 16 يعمل الروبوت بمعالج بتردد 2 ميجاهرتز وذاكرة وصول عشوائي (رام) بسعة 256 كيلوبايت وذاكرة قراءة فقط (روم) بسعة 512 كيلوبايت لبرامج المستعمل. ويستعمل برنامجًا ثابتًا متعدد المهام يعمل في الوقت الحقيقي ويتصل عبر منفذ آر أس-232 التسلسلي لتحميل البرامج وبيانات القياس عن بُعد. ويستعمل الترجمة المتقاطعة على جهاز كمبيوتر مضيف لتطوير وتنزيل كود وحدة التحكم المكتوب بلغة سي.
تاريخ التطوير
علاوةً على ذلك، في سنة 1995 أسس موندا وفرانزي وزملاؤهما شركة فريق كيه المنبثقة عن خط إنتاج الروبوتات لتسويقه تجارياً. وبحلول عام 1999 وزع أكثر من 700 روبوت من طراز خيبرا 1 على مستوى العالم مما استلزم استمرار إنتاجها ودعمها من قبل شركة كيه-فريق.
وفي هذا السياق، بدأ مشروع خيبيرا عام 1991 في مختبر الحوسبة الدقيقة (لامي) التابع للمعهد الفدرالي السويسري للتكنولوجيا في لوزان (إي بي إف إل) بقيادة جان دانيال نيكود. أنجز كاسبار سوتر النموذج الأولي العامل الأول بحلول ديسمبر 1991 والذي تميز ببنية لوحتين مكدستين مع عجلات ذات دفع تفاضلي وعجلات كروية من التفلون ومحركات دقيقة تعمل بالتيار المستمر ومستشعرات الأشعة تحت الحمراء لاكتشاف العوائق. في الوقت نفسه احتاج فرانشيسكو موندا وإدواردو فرانزي إلى روبوت صغير الحجم ومستقل لاختبار وحدات تحكم الشبكات العصبية الاصطناعية خلال برنامج بحث وطني سويسري (بي أن آر23). أسفر هذا التعاون عن إنتاج خيبيرا 1 الذي يستعمل وحدة تحكم دقيقة موتورولا 68331 ذات 32 بت بسرعة 16 جيجاهرتز. ميجا هرتز وذاكرة وصول عشوائي (رام) بسعة 256 كيلوبايت وذاكرة قراءة فقط (روم) بسعة 512 كيلوبايت للبرامج الثابتة ورمز المستعمل.
المواصفات الفنية
قابلية التوسع
وفي هذا السياق، يسمح التصميم المعياري لـ خيبرا بتكديس أبراج التمديد فوق الهيكل الرئيسي وتوصيلها عبر ناقلات متوازية ومتسلسلة. تشمل الأبراج المطورة وحدات الإمساك وأبراج كاميرات سي سي دي الخطية وحزم الاتصالات اللاسلكية ولوحات النماذج الأولية ووحدات الاستشعار المتقدمة المزودة بوحدات تحكم دقيقة مخصصة.
الإصدارات اللاحقة
خيبرا الرابع
التفاصيل الفنية
وفي هذا الصدد، أصدر لعبة خيبرا 4 في سنة 2014 وتتميز بـ 140هيكل بقطر 1 مم مزود بـ 12 مستشعرًا للأشعة تحت الحمراء وخمسة مستشعرات فوق صوتية ووحدة قياس بالقصور الذاتي ومشفرات للعجلات وكاميرا أمامية ملونة مدمجة (752×480) ومدخل صوتي. يستعمل وحدة غَمستكس أوڤيرو كوم (تي آي أوماب 3530كورتيكس أي 8) بسرعة 800 ميجاهرتز). (ميغاهرتز) يعمل بنظام لينكس المدمج مع ذاكرة وصول عشوائي سعتها 512 ميجابايت وبطاريات ليثيوم بوليمر تكفي لعدة ساعات من التشغيل.
📝 هل في هذه المقالة خطأ؟
إذا وجدت معلومة تحتاج تصحيحاً أو إضافة، أو أردت حذف المقالة، أرسل لنا طلباً وسنراجعه.
ما رأيك في هذه المقالة؟