أردوبايلوت
المحتويات
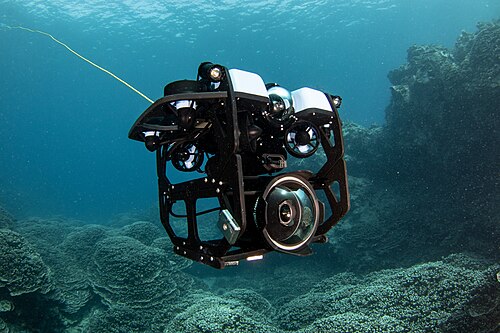
في البداية، أردوبايلوت هو برنامج طيار آلي يمكنه التحكم في الطائرات المسيرة متعددة الدوارات، والطائرات النموذجية ذات الأجنحة الثابتة وطائرات الإقلاع والهبوط العمودي، والمروحيات التي يتم التحكم فيها عن بعد، والمركبات تحت الماء المشغلة عن بعد، والمركبات الأرضية الموجهة، والقوارب، والغواصات الموجهة، والمركبات السطحية غير المأهولة، ومتتبعات الهوائيات، والمناطيد. يتم نشره كبرمجيات مفتوحة المصدر بموجب الإصدار الثالث من رخصة جنو العموميةالإصدار الثالث. طُور أردوبايلوت في الأصل بواسطة هواة للتحكم في الطائرات والمركبات النموذجية، وتطور ليصبح طيارًا آليًا كامل الميزات وموثوقًا يُستعمل في الصناعة، ومنظمات الأبحاث، والهواة، والجيوش. وتعرض الأقسام التالية جوانب أخرى من الموضوع.
خاصة بالمروحيات
في هذا الإطار، تشمل أوضاع الطيران: الاستقرار، الحفاظ على الارتفاع، التسكّع، العودة إلى نقطة الانطلاق، الوضع التلقائي، الوضع البهلواني، الضبط التلقائي، الفرملة، الدوران، الانجراف، التوجيه، الهبوط، الحفاظ على الموقع، الوضع الرياضي، الرمي، وضع "اتبعني"، الوضع البسيط، الوضع البسيط جدًا، ونظام تجنب العوائق.. كما يدعم النظام مجموعة واسعة من هياكل الطائرات، بما في ذلك: المروحيات ثلاثية، رباعية، سداسية، وثمانية المحاور (بنسخها المسطحة والمحورية)، إلى جانب تكوينات محركات مخصصة. كما يدعم المروحيات التقليدية الكهربائية والاحتراق الداخلي، وكذلك المروحيات الأحادية والمزدوجة.
الحرب الروسية الأوكرانية
انظر كذلك
وعلى صعيد آخر، في يونيو 2025، استعملت القوات المسلحة الأوكرانية أردوبايلوت بنجاح أثناء الحرب الروسية الأوكرانية لشن هجمات باستخدام 117 طائرة مسيرة على خمس قواعد جوية روسية، فيما أُطلق عليه اسم عملية شبكة العنكبوت. خلال هذا الوقت، صرح الرئيس الأوكراني فولوديمير زيلينسكي أن كل طائرة مسيرة كان لها طيار خاص لإطلاقها وتوجيهها عن بعد؛ وقد تم ذلك من خلال شبكة الهاتف المحمول الروسية باستخدام أردوبايلوت.
التاريخ
علاوةً على ذلك، بينما استعملت الإصدارات المبكرة من أردوبايلوت متحكم الطيران، وهو وحدة معالجة مركزية من نوع AVR تعمل بلغة برمجة أردوينو مفتوحة المصدر، وهذا يفسر جزء "Ardu" من اسم المشروع. شهدت السنوات اللاحقة إعادة كتابة كبيرة لقاعدة الكود بلغة سي++ مع الكثير من الأدوات المساعدة الداعمة المكتوبة بلغة بايثون. بين عامي 2013 و2014، تطور أردوبايلوت للعمل على مجموعة من منصات الأجهزة وأنظمة التشغيل التي تتجاوز بنية المتحكمات الدقيقة الأصلية القائمة على أردوينو ومعالجات Atmel، أولاً مع التقديم التجاري لمتحكم الطيران بيكس هوك، وهو جهد تعاوني بين PX4 و3DRobotics وفريق تطوير أردوبايلوت، ولاحقًا للعمل على أجهزة مثل باروت بيبوب 2 ومتحكمات الطيران المستندة إلى لينكس مثل NAVIO2 المستند إلى راسبيري باي وErleBrain المستند إلى بيغلبون. تضمن الحدث الرئيسي خلال هذه الفترة الزمنية الرحلة الأولى لطائرة تعمل بنظام لينكس في منتصف عام 2014. شهد أواخر عام 2014 تشكيل، والتي تم تأسيسها للجمع بين المشاريع الرائدة للبرمجيات مفتوحة المصدر للطائرات بدون طيار، وبشكل ملحوظ لتعزيز العلاقة والتعاون بين مشاريع أردوبايلوت وPX4. انتهت مشاركة أردوبايلوت مع DroneCode في سبتمبر 2016. كان عام 2015 كذلك عامًا متميزًا لشركة 3DRobotics، الراعي الكبير لتطوير أردوبايلوت، بتقديمها لطائرة Solo الرباعية، وهي طائرة رباعية جاهزة للاستخدام تعمل بنظام أردوبايلوت. إلا أن النجاح التجاري لـ Solo لم يكتب له الاستمرار. شهد خريف عام 2015 مرة أخرى حدثًا رئيسيًا في تاريخ الطيار الآلي، حيث تم تحليق سرب مكون من 50 طائرة تعمل بنظام أردوبايلوت في وقت واحد من قبل فريق مختبر هندسة الأنظمة الروبوتية المتقدمة (ARSENL) في الكلية البحرية للدراسات العليا. خلال هذه الفترة الزمنية، تمت إعادة هيكلة قاعدة الكود الخاصة بأردوبايلوت بدرجة كبيرة، لدرجة أنها لم تعد تحمل أي تشابه مع سنوات أردوينو الأولى.
من جانب آخر، شهد عام 2012 كذلك تولي راندي ماكاي دور المشرف الرئيسي على مشروع (Copter)، بناءً على طلب من المشرف السابق جيسون شورت، وتولى تريدجيل دور المشرف الرئيسي على مشروع (Plane)، خلفًا لدوغ ويبل الذي ذهب للحصول على درجة الدكتوراه في هندسة الطيران والفضاء الجوي. لا يزال كل من راندي وتريدجيل المشرفين الرئيسيين حتى الآن.
علاوةً على ذلك، شهدت السنوات 2011 و2012 نموًا هائلاً في وظائف الطيار الآلي وحجم قاعدة الكود البرمجي، ويرجع الفضل في ذلك إلى حد كبير إلى المشاركة الجديدة من أندرو "تريدج" تريدجيل ومؤلف طبقة تجريد الأجهزة بات هيكي. تضمنت مساهمات تريدجيل إمكانيات الاختبار التلقائي والمحاكاة لأردوبايلوت، إلى جانب PyMavlink و Mavproxy. كان هيكي فعالاً في دمج مكتبة AP_HAL في قاعدة الكود. بسّطت طبقة تجريد الأجهزة (HAL) إلى حد كبير وجزأت قاعدة الكود من خلال إدخال تفاصيل تنفيذ الأجهزة منخفضة المستوى وحصرها في مكتبة أجهزة منفصلة.
السنوات الأولى (2007–2012)
النضج (2013–2016)
ومن ناحية أخرى، دعم الإصدار الأول من أردوبايلوت الطائرات ذات الأجنحة الثابتة فقط، وكان يعتمد على مستشعر العمود الحراري (thermopile)، الذي يعتمد على تحديد موقع الأفق بالنسبة للطائرة عن طريق قياس الفرق في درجة الحرارة بين السماء والأرض. لاحقًا، تم تحسين النظام لاستبدال الأعمدة الحرارية بـ وحدة قياس القصور الذاتي (IMU) باستخدام مزيج من مقاييس التسارع والجيروسكوبات ومقاييس المغناطيسية. تم توسيع دعم المركبات لاحقًا ليشمل أنواعًا أخرى من المركبات مما أدى إلى ظهور مشاريع فرعية مثل Copter وPlane وRover وSubmarine.
ومن جهة أخرى، تعود الجذور الأولى لمشروع أردوبايلوت إلى أواخر عام 2007 عندما كتب جوردي مونوز، الذي شارك لاحقًا في تأسيس شركة 3DRobotics مع كريس أندرسون، برنامج أردوينو (أطلق عليه اسم "أردوكوبتر") لتثبيت مروحية يتم التحكم فيها عن بعد. في عام 2009، أصدر مونوز وأندرسون الإصدار 1.0 من أردوبايلوت (برنامج تحكم في الطيران) جنبًا إلى جنب مع لوحة أجهزة يمكن تشغيله عليها. في نفس العام، فاز مونوز، الذي بنى طائرة مروحية تقليدية قادرة على الطيران بشكل مستقل، بأول مسابقة Sparkfun AVC. نما المشروع بشكل أكبر بفضل الكثير من أعضاء مجتمع (DIY Drones)، بمن فيهم كريس أندرسون الذي دعم المشروع وأسس المجتمع القائم على المنتدى في وقت سابق من عام 2007.
مشروع باباراتزي
- سلاغز (Slugs)
- مشاريع أخرى للمركبات الأرضية والسيارات الموجهة:
- أوبن بايلوت
- نظام القيادة الآلية لتسلا
- ملاحظات
- مراجع
الأجهزة المدعومة
وفي هذا الصدد، تعمل برمجيات الكوبتر وهي طائرة متعددة المراوح،و ثابتة الجناحين، وروفر وهي مركبة أرضية، ومتعقّب الهوائي، وغواصة على مجموعة متنوعة من الأجهزة المضمنة بما في ذلك حواسيب لينكس الكاملة، وتتكون عادةً من واحد أو أكثر من المتحكمات الدقيقة أو المعالجات الدقيقة المتصلة بمستشعرات طرفية تُستعمل للملاحة. تشمل هذه المستشعرات على الأقل جيروسكوبات ومقاييس تسارع بتقنية ، وهي ضرورية لطيران المروحيات متعددة الدوارات واستقرار الطائرات. وتتضمن المستشعرات عادةً، علاوةً على ذلك، بوصلة واحدة أو أكثر، ومقياس ارتفاع بارومتري، ومستقبل GPS، جنبًا إلى جنب مع مستشعرات إضافية اختيارية مثل مستشعرات التدفق البصري، أو مؤشرات السرعة الجوية، أو مقاييس الارتفاع وتحديد المدى بالليزر أو السونار، وكاميرات أحادية أو مجسمة أو كاميرات (RGB-D). قد تكون المستشعرات مدمجة في نفس اللوحة الإلكترونية، أو خارجية. وبرمجيات المحطة الأرضية المستعملة لبرمجة أو مراقبة تشغيل المركبة المتوفرة لأنظمة تشغيل ويندوز، ولينكس، وماك أو إس، وآي أو إس، وأندرويد. يعمل أردوبايلوت على مجموعة واسعة من منصات الأجهزة، بما في ذلك ما يلي، مرتبة أبجديًا:
ومن جهة أخرى، بيكس هوك، مبني على متحكم آرم كورتكس الدقيق، وصممه لورينز ماير والمعهد الفدرالي السويسري للتكنولوجيا في زيورخ في الأصل، وطوره وأطلقه كل من بي إكس 4 و ثري دي روبوتكس وفريق تطوير أردوبايلوت في عام 2013.
- إيدج، متحكم طائرة مسيرة مزود بنظام بث فيديو، صممه إمليد.
- إيرل-برين، (مبني على لينكس) صممه إيرلي روبوتكس .
- إنتل مينوبورد (مبني على لينكس).
- متحكم طيران نافيجيتور (وحدة التحكم في الطيران) من بلو روبوتكس
- نافيو 2 و نافيو+ (مبني على لينكس راسبيري باي)، صممه إمليد.
- باروت بيبوب و باروت سي إتش يو سي كيه، صممه باروت إس إيه.
ومن ناحية أخرى، معالج زينك إس أو سي من زيلينكس مبني على لينكس، ويجمع بين معالج آرم ومصفوفة بوابات منطقية قابلة للبرمجة وإف بي جي إيه.
علاوةً على ذلك، إيه بي إم 2 إكس وهو مبني على أردوينو بمتحكم أتمل ميغا الدقيق، وقد صممه جوردي مونوز في سنة 2010. وAPM، وهو اختصار لـ أردو بايلوت ميغا، يعمل فقط على الإصدارات القديمة من أردوبايلوت. وبيغلبون بلو، و لوحة توسعة لـبيغل بون بلاك . وذو كيوب الذي كان يُسمى سابقًا بيكس هوك 2، والمبني على متحكم آر إم كورتيكس الدقيق وقد صممه ProfiCNC في عام 2015.
علاوةً على ذلك، فضلًا عن منصات الملاحة الأساسية المذكورة أعلاه، يدعم أردوبايلوت التكامل والاتصال مع حواسيب مساعدة أو مرافقة على متن المركبة للملاحة المتقدمة التي تتطلب معالجة أكثر قوة. وتشمل هذه حواسيب إنفيديا TX1 و TX2 (بنية Nvidia Jetson)، و إنتل إديسون، و إنتل جول، و هاردكيرنل أودرويد، وحواسيب راسبيري باي.
إنتل إيرو (مبني على لينكس أو إس تي إم 32)
- بيكسريسر، (مبني على متحكم آرم كورتكس الدقيق) صممه أو إيه يو إيه في
- كوالكوم سناب دراغون مبني على لينكس.
- فيرتشوال روبوتيكس في آر برين مبني على متحكم آرم كورتكس الدقيق
تحدي الطائرات بدون طيار في المناطق النائية
ومن جهة أخرى، في سنة 2014، احتل فريق CanberraUAV وأردوبايلوت المركز الأول مرة أخرى من خلال تسليم زجاجة بنجاح للمتجول المفقود. وفي سنة 2016، احتل أردوبايلوت المركز الأول في المسابقة التي شكلت تحديًا تقنيًا أكبر، متفوقًا على منافسة قوية من فرق دولية.
منذ 2018
علاوةً على ذلك، يستمر تطور كود أردوبايلوت مع دعم التكامل والاتصال مع الحواسيب المرافقة القوية للملاحة المستقلة، ودعم الطائرات لهياكل VTOL الإضافية، والتكامل مع نظام تشغيل الروبوت (ROS)، ودعم الطائرات الشراعية، وتكامل أوثق مع الغواصات. يتطور المشروع تحت مظلة موقع (ArduPilot.org)، وهو مشروع يندرج ضمن مؤسسة "البرمجيات في المصلحة العامة" (Software in the Public Interest) غير الربحية. يحظى أردوبايلوت برعاية جزئية من قبل قائمة متزايدة من الشركات الشريكة.
خاصة بالطائرات ذات الأجنحة الثابتة
تحسين طائرات الـثلاث أو أربع قنوات.
وفي السياق ذاته، خيارات الهبوط: زاوية انحدار هبوط قابلة للتعديل، الهبوط الحلزوني، الدفع العكسي، الشبكة، والانتقال العمودي.
ومن جهة أخرى، أوضاع طيران بالأسلاك، والتسكع التلقائي، والأوضاع البهلوانية.
وعلى صعيد آخر، خيارات الإقلاع: الإطلاق اليدوي، الحبل المطاطي، المنجنيق، والانتقال العمودي للطائرات.
علاوةً على ذلك، الحفاظ على العمق: باستخدام مستشعرات العمق القائمة على الضغط، يمكن للغواصات الحفاظ على عمقها في حدود بضعة سنتيمترات.
وفي السياق ذاته، الضبط التلقائي، والمحاكاة باستخدام أجهزة المحاكاة جي إس بي سيم وإكس بلين و ريال فلايت.
في هذا الإطار، دعم مجموعة كبيرة من هياكل طائرات الإقلاع والهبوط العمودي: الطائرات الرباعية ، الأجنحة المائلة، الدوارات المائلة، طائرات الجلوس على الذيل، والأورنيثوبتر.
إضافةً إلى ذلك، أوضاع التشغيل: اليدوي، والتعلم التلقائي، والتوجيه، والتوقف، والموجه. ثم دعم هياكل المركبات ذات العجلات والمجنزرة.
خاصة بالغواصات (سابمارين)
من جانب آخر، التحكم في الإضاءة: التحكم في إضاءة أعماق البحار من خلال وحدة التحكم.
خاصة بالمركبات الأرضية (روفر)
من جانب آخر، أردوبايلوت موثق بالكامل داخل الويكي الخاص به، والذي يبلغ إجماليه ما يعادل قرابة 700 صفحة مطبوعة ومقسم إلى ستة أقسام رئيسية: الأقسام الفرعية المتعلقة بمركبات (كوبتر) و(بلين) و(روفر) و(سابمارين.) موجهة للمستعملين. وقسم "المطور" الموجه للاستخدامات المتقدمة يستهدف بشكل أساسي مهندسي البرمجيات والأجهزة، وقسم مشترك يجمع المعلومات المشتركة لجميع أنواع المركبات ويتم مشاركته ضمن الأقسام الأربعة الأولى.
الخصائص
ومن جهة أخرى، تتكون مجموعة برمجيات أردوبايلوت من برمجيات ملاحة يُشار إليها عادةً باسم البرامج الثابتة عندما يتم تجميعها في شكل ثنائي لاستهداف أجهزة المتحكمات الدقيقة التي تعمل على المركبة والمروحيات، والطائرات ذات الأجنحة الثابتة، المركبات الأرضية، ومتتبعات الهوائيات، أو الغواصات إلى جانب برمجيات التحكم في المحطة الأرضية بما في ذلك مخطط المهام.
روبوتيات مفتوحة المصدر
الطيار الآلي PX4
مشاريع أخرى للتحكم المستقل في الطائرات:
مشتركة لجميع المركبات
كذلك، يوفر أردوبايلوت مجموعة كبيرة من الميزات المشتركة في جميع المركبات بما في ذلك ما يلي : أوضاع طيران مستقلة بالكامل، وشبه مستقلة، ويدوية بالكامل، ومهام قابلة للبرمجة مع نقاط طريق ثلاثية الأبعاد، وسياج جغرافي اختياري. وخيارات استقرار لإلغاء الحاجة إلى طيار مساعد خارجي، والمحاكاة باستخدام مجموعة متنوعة من أجهزة المحاكاة، بما في ذلك محاكي "البرمجيات في الحلقة" الخاص بأردوبايلوت. ودعم عدد كبير من مستشعرات الملاحة، بما في ذلك عدة نماذج من أنظمة تحديد المواقع العالمية، بنظام التموضع الحركي الآني، وأنظمة النظام العالمي لتحديد المواقع التقليدية إل1، ومقاييس الضغط الجوي (البارومترات)، ومقاييس المغناطيسية، وأجهزة تحديد المدى بالـليزر والسونار والتدفق البصري، وجهاز إرسال واستقبال البث التلقائي المعتمد للمراقبة، والأشعة تحت الحمراء، ومستشعرات السرعة الجوية، وأجهزة الرؤية الحاسوبية/التقاط الحركة. واتصال المستشعرات عبر نواقل إس بي آي والدارة المتكاملة البينية (آي سكوير سي) وشبكة منطقة المتحكم واتصال تسلسليو المستقبِل/المرسِل غير المتزامن الشامليو إيه آر تي)، وإس إم باص. ثم أنظمة أمان عند فقدان الاتصال اللاسلكي، وفقدان إشارة النظام العالمي لتحديد المواقع جي بي إس، وتجاوز الحدود المحددة مسبقًا، وانخفاض مستوى طاقة البطارية للحد الأدنى. دعم الملاحة في البيئات المحرومة من نظام تحديد المواقع، باستخدام تحديد المواقع القائم على الرؤية، والتدفق البصري، والتموضع ورسم الخرائط المتزامنان سلام، وتحديد المواقع باستخدام النطاق فائق العرض، ودعم المشغلات الميكانيكية مثل المظلات والقوابض المغناطيسية. ودعم المحركات الكهربائية عديمة المسفرات وذات المسفرات . ودعم ودمج حوامل الكاميرات الخاصة بالتصوير الفوتوغرافي والفيديو. التكامل والاتصال مع حواسيب ثانوية أو "مرافقة" قوية. وتوثيق غني من خلال ويكي أردوبايلوت. والدعم والمناقشة من خلال منتدى أردوبايلوت، وقنوات دردشة غيتر، وغيت هَب ، وفيسبوك.
📝 هل في هذه المقالة خطأ؟
إذا وجدت معلومة تحتاج تصحيحاً أو إضافة، أو أردت حذف المقالة، أرسل لنا طلباً وسنراجعه.
ما رأيك في هذه المقالة؟